电路级噪声模型
评估周期设计需要比”每比特概率 “更细的模型:双比特门后接均匀去极化(错误均匀分布于 15 个非平凡 Pauli)、单比特门与闲置位置概率 、测量与复位以概率 翻转。Gidney–Ekerå 的资源估计采用的标准假设是:物理门错误 、周期 1 µs、经典反应时间 10 µs、平面二维近邻Gidney & Ekerå 2021 (Quantum)。模型化的背景见error-models。
提取电路与错误传播
Horsman 论文的 Figure 2 给出两类检查的标准电路: 型检查用”辅助为 target”的 4 个 CNOT, 型检查对偶地用”辅助为 control”加两端 HadamardHorsman et al. 2012 (NJP)。CNOT 排序(如北-东-西-南)不只是调度问题,由传播规则
可知,辅助比特中途的单故障会在它尚未接触的数据比特上留下同型错误——4-CNOT 序列内一个故障最多造成两个数据比特错误,其连线方向由排序决定。
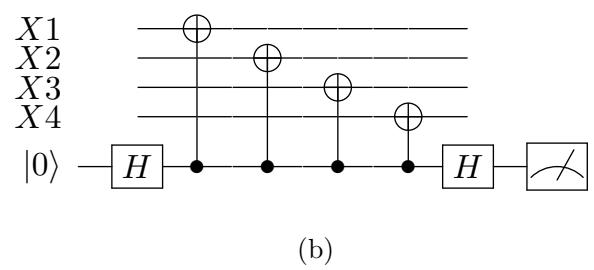
hook 错误与测量方向
hook 错误(hook error)指上述”单故障经 CNOT 序列传播成 weight-2 数据错误”的机制。它致命的原因是几何:若这对错误恰好平行于同类型的最小逻辑算符,距离 的码在电路级噪声下的有效距离退化为 量级——比对手错误类型的逻辑串短一半的逻辑通道被打开了。
对策有两层:
- 排序与测量方向:让 型与 型检查取相反的 CNOT 排序(skewed/倾斜排布),使每类 hook 落在垂直于该类最小逻辑算符的方向上——hook 仍然发生,但不再缩短有效距离。Chamberland 等人在 heavy-hex 论文中的电路级分析是该路线的系统处理:他们逐时间步枚举单故障的传播结果(第 8 步 CNOT 后的 型错误经第 9 步 CNOT 传播成对角双错等),并证明在低度图布局上选择合适的测量方向与 CNOT 调度后,配合 flag 信息融入 MWPM 的”boomerang 边”译码,可纠到全码距Chamberland et al. 2019 (arXiv)。同一论文给出反面数字:忽略 flag 信息时 错误阈值减半(约 对 以上), 逻辑错误率恶化约一个数量级。2026 年国产超导团队的晶格手术处理器工作进一步在实验侧承载了测量方向设计Wang et al. 2026 (arXiv)。
- flag/重复测量:用 flag 比特标记恶性传播事件,或重复综合征测量表决——方案对比见ft-syndrome-extraction。
hook 的存在也解释了为何旋转布局与重排布(如rotated-surface-code、heavy-hex-code)必须与电路设计联评:有效距离是”码几何×电路时序”的联合属性。
周期深度、实时译码与反应限制
一轮周期通常 6–8 个时间步。译码必须在下一轮结束前给出恢复(Pauli frame 更新),否则综合征积压——这就是实时译码约束,匹配译码微秒级速度(见real-time-decoding与mwpm-decoding)是为它准备的。更深一层是反应限制(reaction limit):测得的经典信息要参与后续分支决策,10 µs 级的反应时间成为地板,Gidney–Ekerå 为此设计了反应限制布局——把依赖同一测量结果的运算物理上排到一起Gidney & Ekerå 2021 (Quantum)。周期设计的容错判据层面(ExRec、GPC)见ft-overview。
Google d=7:低于阈值的周期实现
2024 年 Google 的《Quantum error correction below the surface code threshold》在 105 比特处理器上运行 与(集成实时译码器的) 表面码存储:周期时长 1.1 µs,逻辑错误率随码距指数抑制,拟合每步距离的抑制因子 , 的相干时间超过最优物理比特的两倍Google Quantum AI 2024 (Nature)。这是纠错周期第一次在”低于阈值”区间稳定运转,其后续进展见google-willow与google-followups。