定义:测量调度即码
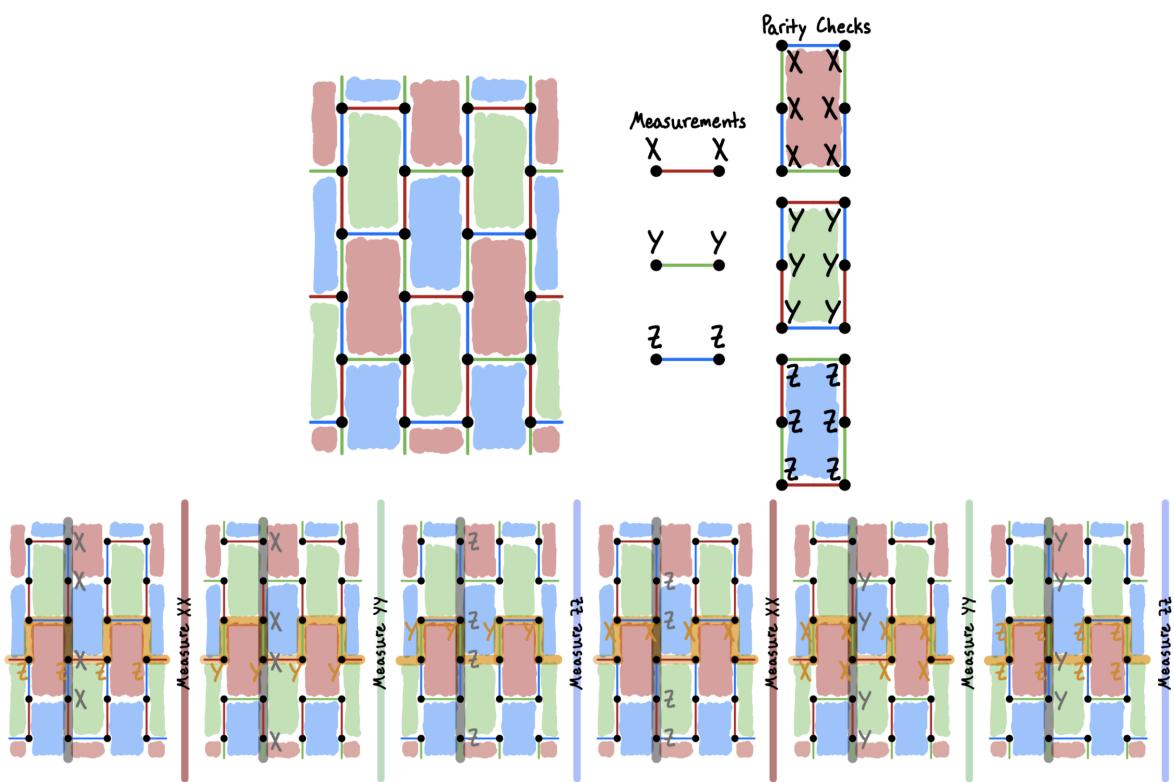
常规稳定子码由一组相互对易的稳定子定义,测量顺序无关紧要;子系统码放松到规范群(gauge group),但仍存在固定的码子空间。Floquet 码再往前一步:定义对象是一个有序的测量序列 ,各轮内的 check 相互对易、轮与轮之间却不对易Hastings & Haah 2021 (Quantum)。每轮测量把系统投影到一个新的瞬时稳定子群(instantaneous stabilizer group,ISG):
其中 表示测量 中全部 check。动态生成逻辑比特(dynamically generated logical qubits)的判据由此而来:若把全部 check 不加排序地当作子系统码的规范生成元时逻辑比特数 ,而特定测量调度下任意时刻都稳定一个 维的子空间,则逻辑比特是”调度造出来的”——蜂窝码在环面上 、,是最早的实例。ISG 演化的完整逐轮推导见honeycomb-code。
逻辑信息住在哪里:时空子空间与”膜上的符号”
静态码里逻辑算符的本征值一经确定不再改变;Floquet 码的逻辑信息则编码在 2+1 维时空的测量历史中。蜂窝码的外逻辑算符(outer logical operator)每轮更换代表元,其本征值的符号依赖于从初始化直到当前时刻、张在时空中的一张”测量结果膜”——单轮 check 的符号完全随机,必须逐轮记录才能在若干轮后正确推断逻辑本征值Hastings & Haah 2021 (Quantum)。这与表面码的时空综合征(见综合征提取)形似而神不同:表面码的稳定子是静态的,时间只是用来对抗测量噪声的重复;Floquet 码里时间维是码定义的一部分,去掉时间就没有固定码空间。这一视角的严格化即 Blackwell–Haah 的码距离理论:Floquet 码的容错要在时空错误构型里定义,良性的(benign)时空错误子空间给出正确的距离概念Blackwell & Haah 2025 (arXiv)。
为什么能纠错:“不留指纹”的反面
Floquet 码必须与”随机监测+快速扰乱幺正”的测量诱导相变模型区分开Hastings & Haah 2021 (Quantum)。后者的玩具模型是”测一个随机 Pauli,再作用一个随机 Clifford”:净化时间随系统尺寸指数增长,看起来像在保护信息,但测量算符落入当前稳定子群的概率仅 ——外部噪声几乎从不改变测量结果的分布,测量对噪声不留指纹,因此无法纠错。蜂窝码正相反:无噪声时各轮测量结果之间满足严格的线性关系(相邻两轮 check 之积给出 plaquette 稳定子本征值,必须为 ),任何违反都是错误的指纹,可被译码器定位。纠错能力来自测量结果之间的时空约束,而非任何一轮的测量本身。
代价与限制
- 收益:check 权重 2、每比特度 3,无需长程连线;测量电路短、错误注入点少;在原生两体测量平台上(Majorana 器件、部分超导架构)测量即原生操作Hastings & Haah 2021 (Quantum)。
- 代价:译码必须在时空图上做匹配(蜂窝码是两份剪切立方格上的 MWPM,见最小权重完美匹配译码);边界设计远比静态码困难——两体 check 与周期 3 体内调度存在拓扑障碍(Majorana dimer 不变量),Haah–Hastings 用周期 6 的体内调度绕开Haah & Hastings 2022 (Quantum);逻辑算符的符号依赖全部历史,读出需要回溯时空膜。
- 天花板:动态化不突破逻辑门层级。Bravyi–König 定理的 Floquet 版本证明:D 维拓扑 Floquet 码上常数深度局域电路(含”随后被测量吸收”的广义逻辑酉)实现的逻辑操作仍限于 Clifford 层级第 D 层——2D 码只能到 Clifford,非 Clifford 门仍需态注入或码切换Mackeprang & Helsen 2026 (arXiv),参见动态码设计与码切换与Eastin–Knill 定理。
分类与实验现状
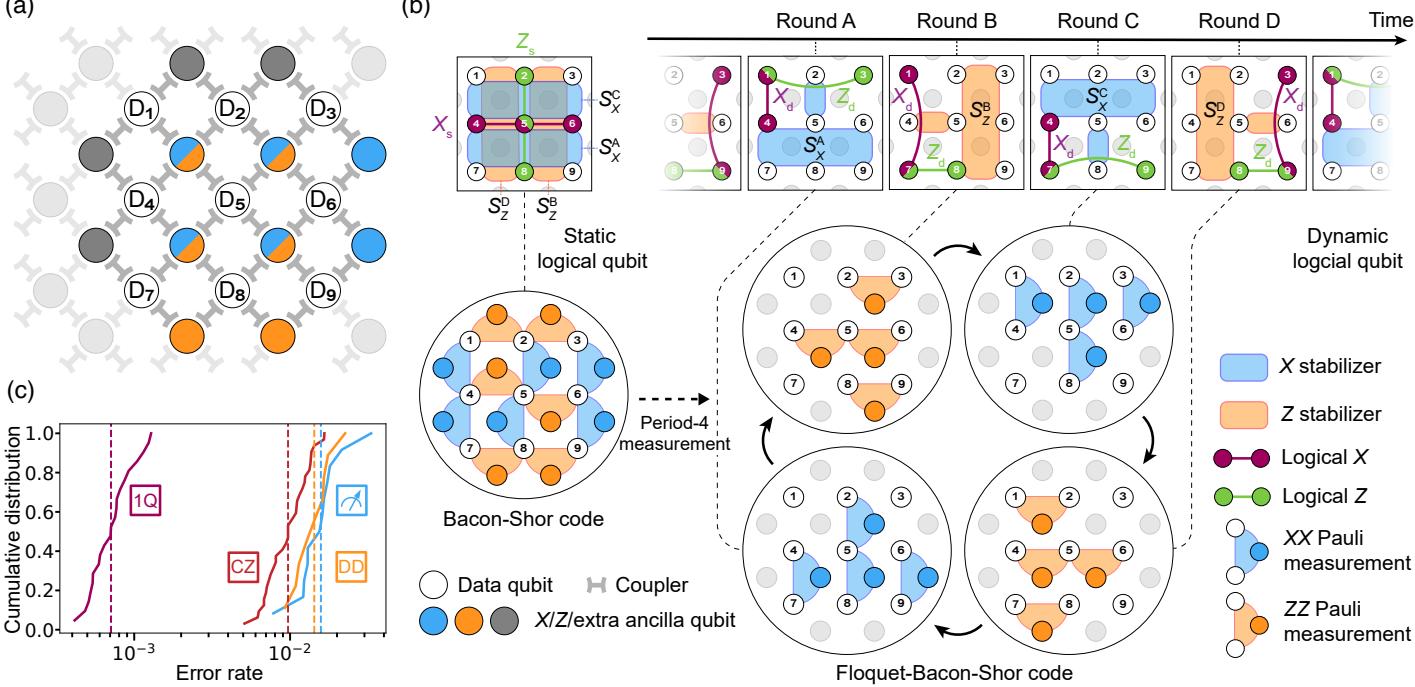
理论侧,Haah 给出了酉动力学拓扑相在 Clifford 范畴下的分类纲领Haah 2022 (Commun. Math. Phys.);Aasen–Haah–Li–Mong 把 Floquet 码理解为测量量子元胞自动机(MQCA)并分析其反常结构Aasen et al. 2023 (arXiv)。实验侧,2025 年 BAQIS 团队在超导处理器上实现了 Floquet–Bacon–Shor 码:3×3 数据比特方格上周期两体测量额外编码出一个动态逻辑比特,完成了容错编码、多轮错误检测、动态比特上的通用单比特门与动态×静态逻辑 CNOT(错误检测 Bell 态保真度 75.9%)——这是 Floquet 码逻辑操作的首次实验演示Sun et al. 2025 (PRL)。