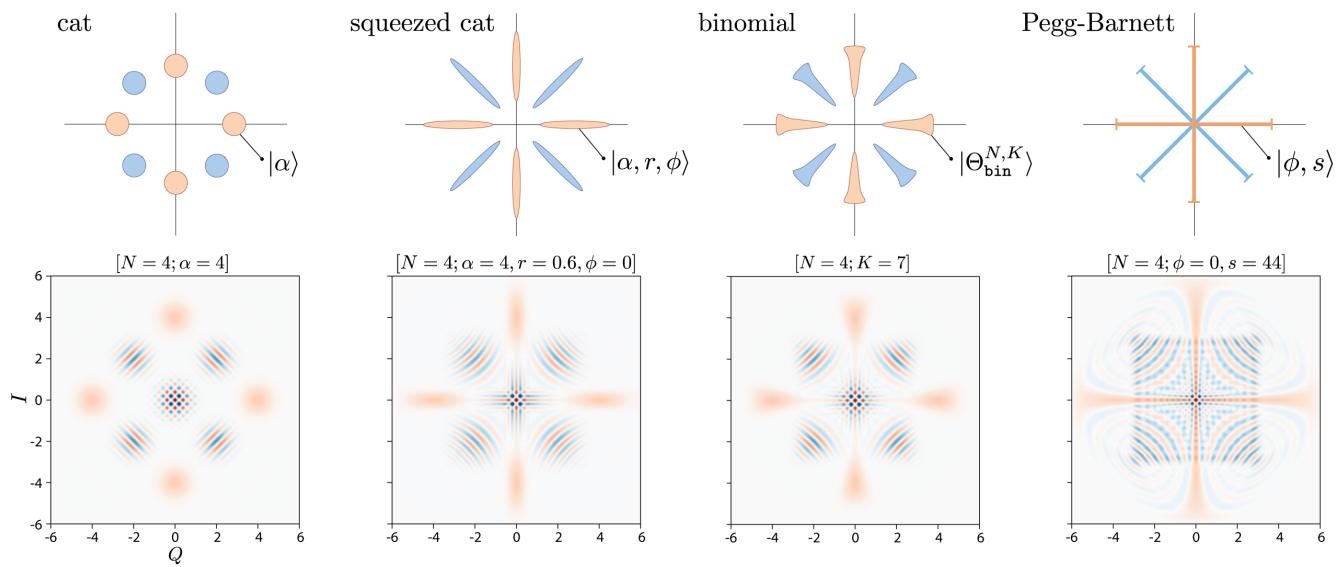
旋转对称玻色子码(rotation-symmetric bosonic code)是 Grimsmo、Combes 与 Baragiola 在 2019–2020 年提出的统一框架(Phys. Rev. X 10, 011058):凡是码空间在离散旋转算符 下不变的谐振子编码——猫码、二项式码、Pegg–Barnett 码、压缩真空码——都是其成员。GKP 码靠相空间的离散平移对称,旋转码靠离散旋转对称,两者互为对偶;框架给出”数字距离—旋转距离”的双距离语言、码无关的 CROT 纠缠门与 telecorrection 纠错方案,把此前各写各的三大玻色码族放进同一张设计图。
定义:Z_N 本征结构
定义离散旋转算符Grimsmo, Combes & Baragiola 2020 (PRX):
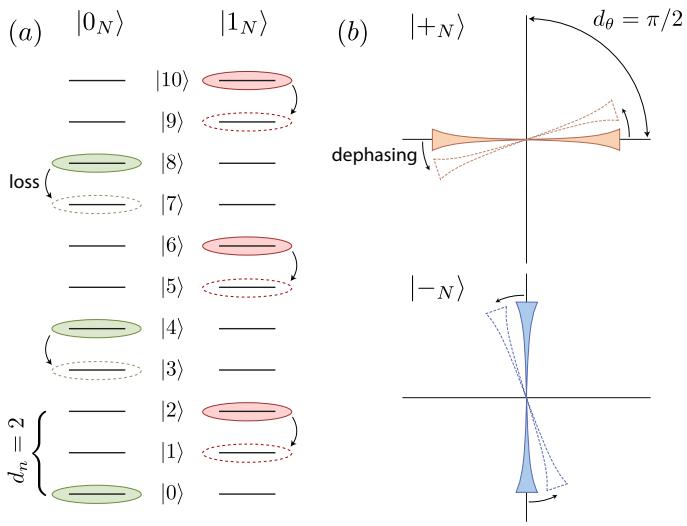
旋转码的码空间是 的不变子空间( 在码空间上恒等,充当稳定子),而 在码空间上实现逻辑 。由 直接读出 Fock 支集结构: 的 +1 本征态只支在 上,−1 本征态只支在 上——码字是间隔为 N 的 Fock 格上的叠加态。与 GKP 对偶的关键差异:旋转算符保光子数,因此理想码字物理可实现,不需要无限能量(GKP 的平移对称要求无限窄的梳齿)。
码字可由任意归一化”原语态”(primitive state) 旋转叠加构造:
两码字对任意合法 严格正交。取 得猫码、取二项式系数叠加得二项式码——原语态是”腿形”,N 是”腿数”。
双距离与 trade-off
框架用两个距离刻画码的鲁棒性(式 13)Grimsmo, Combes & Baragiola 2020 (PRX):
- :幅度小于 的数字移位误差(、,)可检测——Fock 格的间隔把不同错误字分开,这正是猫码/二项式码抗损耗能力的来源;
- :小于 的相空间旋转 ()可检测——相位方向的”格距”。
两者此消彼长是硬约束: 为常数。N 大的码(如高阶二项式码)Fock 上更稀疏、更抗损耗,但相位格更密、更怕退相干;N 小的码(如 2 猫)相反。这解释了猫码”损耗容忍↑则退相干敏感↑“的经验权衡,也把码设计明确为一个沿 – 预算线选点的问题。number-phase 码子类取模相位不确定度趋零的极限,此时数字↔位置、相位↔动量,理想 number-phase 码与理想 GKP 码精确对偶——猫码与二项式码都在 时趋近该极限。
码无关门组:CROT 与 telecorrection
框架的门组不依赖具体原语态:(i) 逻辑 由 直接实现(一次物理旋转);(ii) 两模纠缠门取条件旋转(式 23–24):
第二个等式只用 Fock 支集 、 的事实,故 CROT 对任意两个旋转码(哪怕 N≠M)都充当逻辑 CZ——这是”码无关接口”,可与压缩态等 Gaussian 资源配合实现。配上 型相位门、制备与测量即得 Clifford 组,魔法态注入补全普适性Grimsmo, Combes & Baragiola 2020 (PRX)。
telecorrection 是 Knill 纠错的玻色版:消耗一个新鲜辅助模,CROT + 相位测量把错误信息转成测量结果,恢复完全在软件里跟踪(Pauli frame),免掉非线性恢复操作。误差传播分析给出”小错保持小”的保证:数字移位 穿过 型门后变成 的附加旋转误差——若 ,则 仍可纠,类比比特码上恒定深度线路的光锥约束;穿过 CROT 则在两模间按 比例互换错误类型。数值上,猫码与二项式码在 –4、 的噪声下超 break-even 数个数量级,telecorrection 接近数值最优恢复映射;容错方案将 number-phase 码与 Bacon–Shor 子系统码级联(见bacon-shor、subsystem-codes)。
两个实例走一遍预算
用家族里最熟的两个成员看双距离怎么花:
- 2 猫(N=1):——不纠任何数字移位(单光子损耗把态留在码空间内、直接翻逻辑),——除了整整 的两井对调(那本身就是逻辑操作)外,其余旋转都在可检测范围内。这是”极端押注相位”的码:损耗交给宇称监测当可追踪错误处理,相位方向几乎免费;
- 4 腿猫(N=2):——可检测单光子损耗(错误字落入正交奇宇称子空间),——只保 以内的旋转。Ofek 实验的四相位交错基正是把这个结构当”损耗 = 旋转序列”来用(见cat-codes);
- 二项式码:间距 承担数字距离的角色、二项式系数承担”同速率犯错”的矩平衡——旋转框架把两件事拆成 与矩匹配两个独立旋钮(见binomial-codes)。
同一预算线的另一端是 GKP:它把全部预算押在平移方向(位置与动量两个方向的”重复”),旋转对称则完全不保——这就是”平移码 vs 旋转码”的精确对偶含义。
家族成员与后续
统一视角下的成员:猫码()、4 猫()、二项式码(任意 N)、Pegg–Barnett 相位码、以及 2025 年的压缩真空码(Gaussian 原语态,见bosonic-frontier-2026)。框架的 Fock 支集语言直接预言了”间距 ≥2 才能纠损耗”的设计规则,与binomial-codes的矩平衡互补:间距管”错不错认”,矩平衡管”不变形”。2026 年 Ahmed–Udupa–Ferrini 把旋转对称推广到多模群论构造(见multimode-bosonic-codes)Ahmed, Udupa & Ferrini 2026 (PRResearch)。