问题背景
容错量子计算的数值研究面临一个尴尬:评估一个表面码存储器需要模拟”上百万次射击(shot)× 每次数十轮症状提取”的 Clifford 线路,而通用状态向量模拟的复杂度是 。Gottesman–Knill 定理保证稳定子线路可被经典多项式时间模拟,但朴素实现仍然不够快:症状数据以超导处理器的节奏(每轮亚微秒、每秒百万位串)产生,模拟器必须以 kHz 以上的整线路射击速率供数 Gidney 2021。Stim 就是为此设计的快速稳定子线路模拟器:它能”冷启动”分析一个距离 100 的表面码线路(2 万量子比特、800 万门、100 万次测量)用时 15 秒,随后以 1 kHz 速率输出完整线路射击样本 Gidney 2021。
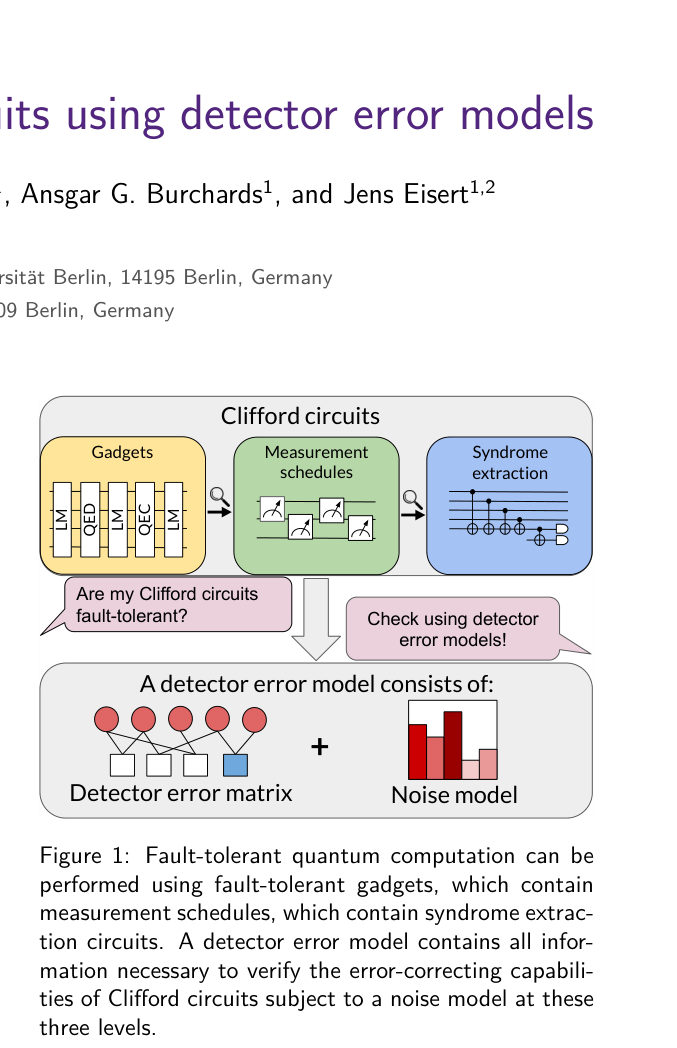
比采样更关键的一步是压缩:译码器不关心”哪个具体错误发生了”,只关心”哪些探测器被翻转了”。把线路中每个错误机制映射到它翻转的探测器集合,就得到探测器错误模型(detector error model, DEM)——它是连接线路级噪声与图级译码的桥梁 Derks 2025。
理论模型
稳定子 tableau 与反向 tableau
一个 比特 Clifford 操作可以由它对 Pauli 生成元的共轭作用完整表示,即稳定子 tableau:存储 个生成元像,每个像含 个 X 分位、 个 Z 分位与符号位,共占 比特 Gidney 2021。把 Pauli 乘积共轭过 tableau 的代价只依赖两者的重叠:设 tableau 覆盖 比特、Pauli 乘积与其共享 比特,则代价为 ,与总比特数 无关。
Stim 的第一项关键改进是追踪 tableau 的逆 而非 本身。确定性测量的结果判定需要把当前时刻可观测量(如 )用逆 Clifford 回推成初始时刻的等效可观测量;用直接法求 比特 tableau 的逆需 时间算 Pauli 分量、 算符号,而维护逆 tableau 使确定性测量从平方复杂度降为线性 Gidney 2021。
Pauli frame 批量采样
第二、三项改进面向”百万射击”:先用昂贵的 tableau 模拟产生一个参考样本,之后每个噪声射击只需维护一个 Pauli frame——记录每个比特相对参考样本是否被位翻转/相位翻转,占 比特,每门 更新。噪声把 Pauli 乘进 frame,测量时查询 frame 的对应分量即可;Pauli frame 同时也是容错计算的关键技术:译码器输出的纠正 Pauli 可以挂在 frame 上向前传播,只在实际测量处翻转记录位,而不必物理执行纠正门 Gidney 2021。一批 frame 用 256 位 SIMD 指令并行传播,配合缓存友好的稠密位打包布局,伯努利采样可达 GHz 速率;frame 相对参考样本的并发更新解决了”百万射击”(mega sampling)的吞吐障碍 Gidney 2021。
值得强调的是,Stim 把正确性当作头等工程问题:每个 Clifford 操作以三种冗余方式规定(幺正矩阵、稳定子 tableau、手写 SIMD 代码)并交叉校验,以排查符号、转置与替换错误 Gidney 2021。
探测器与探测器错误模型
探测器(detector)是线路中被注解的一组测量位置的集合,并附带承诺:无噪声时这些测量结果的异或值确定 Gidney 2021。实测异或值偏离承诺即为探测事件(detection event),指示有错误发生。采样探测事件相对采样原始测量有两个优势。其一,错误的影响被局域化:表面码中数据比特上的一次 X 错误会翻转其后所有含该比特的 稳定子测量,但在探测事件层面只翻转两个邻近探测器——非局域效应被折叠为局部效应。其二,既然只报告”哪些探测器被翻转”,原本不同的错误机制可以按效果合并。用稀疏表示后,对 门、 探测器的线路,采样探测事件需 次操作( 为平均错误率, 为单错误平均翻转探测器数),对比 Pauli frame 产生测量样本所需的 操作——渐进更优,但 Stim 出于常数因子考虑(目标噪声水平 )仍以”先采测量再合成”的方式实现探测事件采样 Gidney 2021。
完整工作流。 一个典型的纠错数值实验由四步组成:
- 用 Stim 构造线路(编码/存储/逻辑门操作)并注入线路级噪声;
- 以
--detect模式批量采样探测事件与逻辑观测量翻转; - 从线路导出 DEM,交给译码器(如匹配译码)逐射击预测逻辑翻转;
- 统计”预测错误”得到逻辑错误率,进而绘制阈值曲线与资源开销估计。
DEM 是每一步修改线路(换症状提取电路、加/减校验轮)后都需重新导出的”活文档”——NA183 的三个应用本质上都是在 DEM 上迭代修改线路再验证的过程。
DEM 的形式化定义(Derks 等)由两部分组成 Derks 2025:
- 探测器错误矩阵 , 为探测器数、 为噪声模型中的错误机制数; 当且仅当错误 违反探测器 。它可分解为探测器矩阵与症状测量矩阵之积 ,并可表示为二部 Tanner 图:比特节点为错误、校验节点为探测器;
- 噪声模型:给每个错误机制赋予发生概率。
把 与概率向量合并看,DEM 回答三个工程上致命的问题:
- 哪些错误机制违反哪些探测器(图结构);
- 每个错误机制的先验概率(边权);
- 哪些错误机制组合会不可区分地翻转同一组探测器并翻转逻辑观测量(逻辑错误路径)。
一个线路对其噪声模型是容错的,当且仅当每个单错误机制(或按容错阶数的错误组合)在 中违反独特的探测器集合、且不翻转逻辑可观测量。DEM 因此”在电路层面完整刻画了容错性” Derks 2025。这一刻画对探测器具体选法不敏感:可以证明线路的错误纠正能力与探测器矩阵的选取无关(同一线路的不同探测器注解给出不同 ,但可纠正性相同)Derks 2025。稳定子形式化本身并不包含容错概念——子空间码、子系统码与 Floquet 码都构造在稳定子形式化内,但”这个线路是否容错”只有在 DEM 层面才能被完整回答,这是 DEM 形式化的核心动机 Derks 2025。
方法与实现
Stim 的工程实现。 三项改进(逆 tableau、稠密位打包 + 256 位 SIMD、参考样本 + frame 批量)叠加使 d=100 表面码线路的分析–采样流水线达到 15 s / 1 kHz 的量级 Gidney 2021。噪声以线路级方式声明(如 X_ERROR、Z_ERROR、去极化信道、测量翻转等指令内嵌在线路文本中),使”线路 + 噪声”成为单一可分发对象。Stim 同时提供 --detector_hypergraph 模式:遍历线路做错误分析,输出”错误机制 → 被翻转的探测器与逻辑观测量”的 DEM(超图)文本格式,供 PyMatching 等译码器直接消费(见Sparse Blossom 最小权匹配)。作者同时论证了为何核心模拟坚持稠密表示:小整数集合的对称差运算约需 10 ns 处理十个元素,而 256 位 XOR 的稠密位包同样 10 ns 可处理上万个元素——稀疏化要到稀疏度超过 99.9% 才划算 Gidney 2021。
DEM 驱动的容错设计(NA183)。 Derks 等把 DEM 形式化为工程周期的三个抽象层级——症状提取电路(gadget)、测量调度(schedule)与容错流程,逐级给出可检验的容错判据 Derks 2025:
- 症状提取电路层:检查”我的 Clifford 线路是否容错”,例如通过重排 H 门与伴随测量、改写错误传播路径,增强表面码对测量错误的抵抗力;
- 测量调度层:为颜色码等码构造更短的测量调度(对距离 的码给出 轮调度),DEM 用于验证调度中每轮的症状提取是否保持可检测性;
- 容错流程层:构造更高效的逻辑算符容错测量方法——用 DEM 跟踪”测量逻辑算符”流程中错误如何传播到探测器,从而省去冗余的校验轮。
对入门者,DEM 的教学价值在于”可视化错误传播”:把症状提取电路逐门翻成探测器矩阵,Tanner 图上两条错误边共享一个校验节点,就是一次不可区分的错误对。这套方法与码的具体类型(subspace/subsystem/Floquet 码)正交,只依赖线路与噪声模型,因此同样适用于中性原子平台上由三比特门容错稳定子测量或免测量纠错产生的非标准症状提取线路。
参数与量级
| 量 | 典型值 | 来源 |
|---|---|---|
| d=100 表面码线路分析 | 2 万比特 / 800 万门 / 100 万测量,15 s | Gidney 2021 |
| 整线路射击采样速率 | 1 kHz(分析后即启) | Gidney 2021 |
| tableau 存储 | 比特 | Gidney 2021 |
| 确定性测量复杂度 | 平方 → 线性(逆 tableau) | Gidney 2021 |
| Pauli frame 开销 | 比特存储,每门 更新 | Gidney 2021 |
| 探测事件采样复杂度 | ( 错误率、 平均翻转探测器数) | Gidney 2021 |
| 颜色码测量调度(DEM 优化) | 轮 | Derks 2025 |
探测器错误模型 Tanner 图:错误节点 e1..e8 与探测器节点 d1..d4 的二部连接,对应 H=DΩ 矩阵(图源:Derks 2025 Fig. 1)
与其他概念的关系
- DEM 的最大消费者是匹配译码器:把 DEM 转成探测器图上的最小权匹配问题即Sparse Blossom 最小权匹配。
- DEM 是评估常数开销容错与qLDPC 码架构中非常规码(BB 码等)综合线路的性价比的标准工具;qLDPC 码的症状提取电路更复杂,DEM 验证尤其实用。
- 症状提取电路的轮数与深度直接受原生门资源影响:中性原子的三比特门容错稳定子测量用原生 CCZ 降低测量深度,擦除转换则改变噪声模型本身(擦除错误在 DEM 中表现为已知位置的错误机制)。
- 症状提取中的测量调度依赖中电路测量与快速前馈,见中电路测量与非破坏读出;在真实硬件上跑容错线路的成果见逻辑量子处理器与横向逻辑 Clifford 门。
- 用实验数据校准 DEM 噪声参数的上游工具链见中性原子基准测试与误差预算与真实建模。
参考文献
- C. Gidney, “Stim: a fast stabilizer circuit simulator”, Quantum 5, 497 (2021). NA176 · DOI 10.22331/q-2021-07-06-497 · arXiv:2103.02202
- P.-J. H. S. Derks, A. Townsend-Teague, A. G. Burchards, J. Eisert, “Designing fault-tolerant circuits using detector error models”, Quantum (2025). NA183 · DOI 10.22331/q-2025-11-06-1905 · arXiv:2407.13826