从测量基纠错到自治纠错
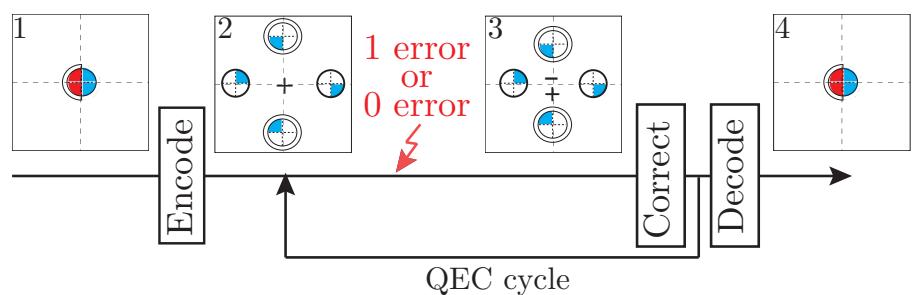
Leghtas 2013 的原型把逻辑比特编在 4 分量猫叠加上Leghtas et al. 2013 (PRL):
码字集 在 下封闭:单光子损耗把 映到 ,宇称 是量子跳变指示器。两条纠错路线由此分岔:
- 测量基(MBQEC):QND 宇称测量数出跳变次数 c,用与 无关的幺正把 映回 ;
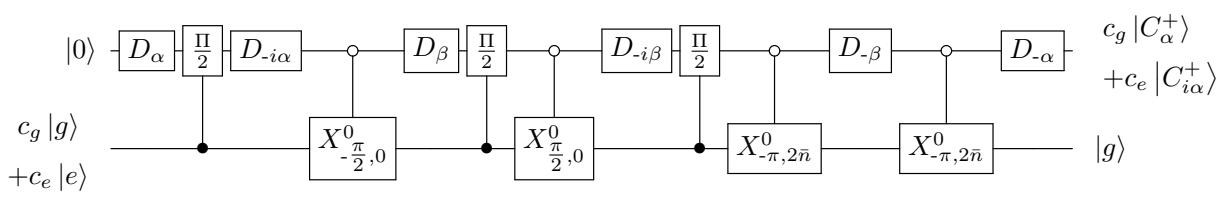
- 自治(AQEC):纠错算符 = 腔-比特联合幺正 + 比特重置,不需要读出测量结果。
有效错误率公式给出 AQEC 的设计权衡(原文式 2)Leghtas et al. 2013 (PRL):
其中 是纠错操作自身缺陷, 是等待窗口内两次跳变(超出码能力)的概率——纠错操作错误与二阶跳变之间的权衡决定最优节奏。这一”等待时间优化”结构在之后所有玻色码实验(Ofek、Ni)中反复出现。
跳跃算符工程
现代 AQEC 的语言是直接设计 Lindblad 耗散 的跳跃算符 ,使稳态流形( 的解空间)等于想要的码空间:
双光子耗散(2-猫):,稳态流形 = span。物理上由”双光子泵浦 + 强耗散 buffer 腔”的 ATS/中间腔结构实现:成对增减光子把任何态投影回流形,单光子损耗引起的宇称翻转留在流形内当逻辑错误处理Mirrahimi et al. 2014 (NJP)。
四光子耗散(4-猫):,稳态流形 = Fock 支集为 4 的倍数与非 4 倍偶数的两只 4 猫。单光子损耗把态打进出流形的奇子空间,靠连续宇称监测跟踪+纠正——自治稳定与测量纠错各管一半Mirrahimi et al. 2014 (NJP)。
pair-cat:,双模稳定 pair-coherent 态流形;综合征是光子数差 (双线性算符),与稳定化耗散对易——测量期间保护不断,这是单模猫做不到的(见multimode-bosonic-codes)Albert et al. 2019 (QST)。
Kerr 猫(哈密顿量路线):Kerr 非线性 + 双光子驱动 的本征流形给出相同的猫码空间,稳定化来自能隙而非耗散——Grimm 等在 Nature 584, 205 演示了稳定、读出与门Grimm et al. 2020 (Nature)。两条路线(engineered dissipation vs engineered Hamiltonian)在偏置性能上各有优劣,工业界(Alice & Bob、AWS)目前押注耗散路线。
自治 ≠ 被动:熵往哪去
一个常见混淆:自治纠错不等于被动纠错(passive protection)。纯被动方案(如 decoherence-free subspace)不需要任何能量流;AQEC 则必须有辅助比特的循环重置——熵从腔转移到比特、再从比特排到低温环境,是一个持续消耗能量的稳态过程,只是不经过经典测量-决策回路。它与 Markovian 反馈(测量结果实时回灌控制器)的区别正在于:反馈回路里”读数→决策→脉冲”三步在 AQEC 中被坍缩为耗散算符的相干作用。代价是灵活性:跳跃算符一旦造好就在硬件里固化,不能像软件译码那样升级。
实验进展链
Lescanne 等(Nature Physics 16, 509)首次在耗散猫上实测比特翻转的指数压低,验证 的保护效果Lescanne et al. 2020 (Nat. Phys.);Réglade 等(Nature 629, 778)把同一架构的猫比特 推过 10 s——自治稳定化持续开着的猫比特已经成为寿命最长的超导逻辑比特之一Réglade et al. 2024 (Nature)。Alice & Bob 的 moon cat(γ=4.3、=22 s)同样运行在双光子耗散上(见cat-codes);AWS Ocelot 用 ATS buffer 实现双光子稳定,5 只猫配重复码做到低于阈值(见bosonic-experiments)。偏置保持门(见bias-preserving-gates)必须与稳定化耗散同时开启才能工作——Zeno 效应把驱动”压”回流形,这是 AQEC 与门操作的深层耦合。