问题背景
QPU 正从实验室专属设备变成云与 HPC 生态中的远程资源:中性原子阵列天然扩展到 100–1000 比特、几何灵活、兼具模拟与数字两种运行模式(见中性原子硬件全景)。但”硬件可得”不等于”实验易做”:从发表文献到上机,要经历协议提取、翻译成器件级控制、仿真验证、云基础设施导航与噪声数据解读;全链条要求同时精通量子物理、软件工程、数值模拟、云计算与硬件表征,其实现壁垒常常超过提出原始科学想法本身的成本,许多物理上可行的方案因此被搁置 Dalyac 2026。
这是 Pasqal 团队的工作,运行在两台云端 QPU 上:位于加拿大舍布鲁克的 FC1 与位于沙特阿拉伯的 SA1。智能体基于 Anthropic 的 Claude Code(Opus 4.8 与 Fable 5 模型),软件栈复用 Pulser 脉冲设计平台(脉冲序列设计)、MPS 模拟器 emu-mps 与 Pasqal Cloud SDK(云访问、校准数据与噪声模型)。与既有量子智能体工作的定位差异:RL 控制器负责实时反馈与纠错稳定化、Agent-Q 等 LLM 程序综合从规格生成电路、Shiraishi 等用 MCP 服务器把 QPU 与 HPC 执行暴露给智能体——这些方案都假设”目标已定义清楚”;AI-Mandel 更进一步让智能体自选量子光学研究问题。本文的工作流则覆盖”从原始文献到硬件结果”的完整链条 Dalyac 2026。
这条路线承接更广的自主科学智能体浪潮:Coscientist、ChemCrow 把自然语言目标翻译成可执行的化学实验,AI Scientist 从假设自动写到论文;材料学中的角色特化多智能体系统(AtomAgents、ProtAgents)在设计任务上优于单体智能体,自驱动实验室在闭环中运行模块化仪器。但对智能体自主性的期待必须与已知局限对冲:系统性评估表明 LLM 能生成”有说服力但根本错误”的分析(幻觉与推理缺陷),开放式物理问题基准也证明先进自主智能体仍缺乏科学发现所需的默会知识与物理直觉——本文的三个案例在结果解读环节观察到完全一致的局限 Dalyac 2026。
方法框架:技能、规约与两级仿真
控制接口的数学刻画
智能体操纵的全部”旋钮”由中性原子 Ising 型哈密顿量给出:比特寄存器(原子位置,决定偶极相互作用 ,物理本体见里德堡阻塞)、全局 Rabi 频率 (相干耦合基态与里德堡态,充当横场)与驱动激光失谐 (控制里德堡布居,充当纵场):
每个旋钮都有器件特定的边界:最大原子数与最小间距(寄存器)、 上限、可达失谐范围、有限斜坡速率与序列最大时长;这些边界随硬件升级而演化。一份协议因此就是”寄存器 + 时间轮廓”,通常全局施加于所有原子——这正是规约化表示的物理基础 Dalyac 2026。
结构化规约与技能组合
工作流实现为模块化技能集合:paper_to_spec(从论文/专利/技术报告/高层描述提取规约)、spec_to_sequence(把规约编译为 Pulser 实现,暴露标准 build_sequence 接口)、validate_emu(无噪声仿真给出参考预测)、noise_emulate(用云端校准的器件噪声参数做多轨迹量子跳跃仿真,输出统计包络)以及硬件执行与数据分析技能。所有技能共享同一实验状态、读写同一个结构化工件 experiment_spec.json——它是研究者与智能体之间的主接口,可被检查、修改或批准,且任何修改自动传播到下游全部阶段 Dalyac 2026。
关键护栏是:任何协议必须先过两级仿真才能上机——先无噪声仿真建立基准预测,再用取自 Cloud SDK 的器件噪声参数重仿真;两者对比预示目标观测量能否在真实噪声中存活,帮助研究者决定是否提交。技能还可按研究者–AI 对话组合成迭代精化回路:验证或硬件结果提示修改寄存器几何、脉冲时序或目标观测量,智能体随即重新生成序列并重跑相关阶段。这种”无噪声预测 + 含噪声仿真”配对还给理论家一个快速定量判据:哪些观测量有望顶住硬件噪声、被 QPU 实际分辨 Dalyac 2026。
方法与实现:三个端到端案例
案例 A(文献复现,Kibble–Zurek):复现 Keesling 等 2019 年在 51 原子链上驱动量子相变进入 Z2/Z3/Z4 有序态的工作。智能体故意被指向 Z3 相以检验其能否识别硬件极限:它从论文提取阻塞比 (Z3 有序瓣)与扫描速率表,结合 FC1 实时器件规格给出裁决——Z3 非原生(在最小间距下 被迫压到 ,动力学时间尺度超出序列时长上限;更高阶的 Z4 更不可及);Z2 原生( 间距、满幅 下 落在有序瓣内,论文最慢时序符合 FC1 的 规格)。重定向到 Z2 后,智能体按研究者建议改用环形寄存器消除边缘效应:56 原子环(FC1,2000 shots)与 96 原子环(SA1,1000 shots)重构的密度–密度关联函数与 2019 年装置在全部 20 个探测格点上统计误差内一致,拟合关联长度 (原文)对 4.2(FC1)/4.2(SA1);噪声仿真预示 80% 的保留率,实测饱和序参量达理想值的 71%。战役期间 QPU 暂停、任务报错等基础设施故障均被智能体自行恢复(它习惯性添加检查点、错误日志与 try/except) Dalyac 2026。
案例 B(理论预言上机,三角晶格阻挫磁性):Guo 等用量子蒙特卡洛给出含 1/3 填充平台、1/2 填充 order-by-disorder 相与 2/3 填充平台的相图,但未给出 QPU 实现方案。智能体据 FC1 最大失谐 给出可行性表:1/3 填充(,满幅 )可行;1/2 填充(,需把 减半到约 ,斜坡拉长、有非绝热风险)勉强可行;2/3 填充(,需 ,斜坡远慢于相干时间)不可行。按研究者指示的相称菱形寄存器(、,;、、 线性失谐斜坡自 起、每点 300 shots),QPU 数据清晰呈现 1/3 平台;相对于热力学极限 QMC 幅度约一半的亏损来自有限尺度圆化、绝热斜坡激发与硬件噪声,而含校准噪声的 MPS 仿真(40 条量子跳跃轨迹的 包络)恰好套住全部 QPU 数据点 Dalyac 2026。
案例 C(专利实现,图着色):把 Pasqal 关于 project-and-expel 图着色的专利搬上 FC1——把色数估计分解为逐轮的里德堡独立集剥离(MIS 优化的原生原语):共振全局脉冲把当前子寄存器驱动成独立集叠加,一次测量坍缩出合法独立集,上色、退役、残图进入下一轮。现役硬件上”物理踢出原子”被经典的测量–反馈回路替代;智能体自行设计了 MappableRegister 开放批次编排(一次编译整个 原子布局、每轮只激活子图对应的阱位,从而消除轮间重新排队延迟、只占一个队列槽位)与束搜索(宽度 、每轮每分支 200 shots,并行维护三个候选着色取最优),外加经典修复步骤纠正违反独立集约束的 shot;它还通过与 SDK 文档的往复迭代发现了”晚轮子图缩小时云 API 强制最小阱位填充率”这一不写在程序接口里的隐性约束 Dalyac 2026。
失败模式同样重要。案例 B 暴露”认知窄化”:原文四个观测量中智能体只保留结构因子与平均磁化强度——后者并非原文的单体序参量,无法在同一密度下分辨目标模式,且它忽视了解读所必需的有限尺度标度论证;流水线运转顺畅、数据貌似合理,只有领域专家能识别测错了量。案例 A 只需 3 条研究者消息,案例 B 却需 43 轮交互才达到物理正确的实现——智能体工作流必须以”物理正确性”而非”执行成功”来评价。案例 C 中智能体把坐标–比特串顺序错配(打乱顶点标签、使合法独立集看似违反约束)自信地误诊为”QPU 上的里德堡阻塞泄漏”,构建了一个貌似合理却错误硬件诊断;病理在工作流而非硬件或物理,只有专家审查原始 shot-to-graph 映射才能揭穿 Dalyac 2026。
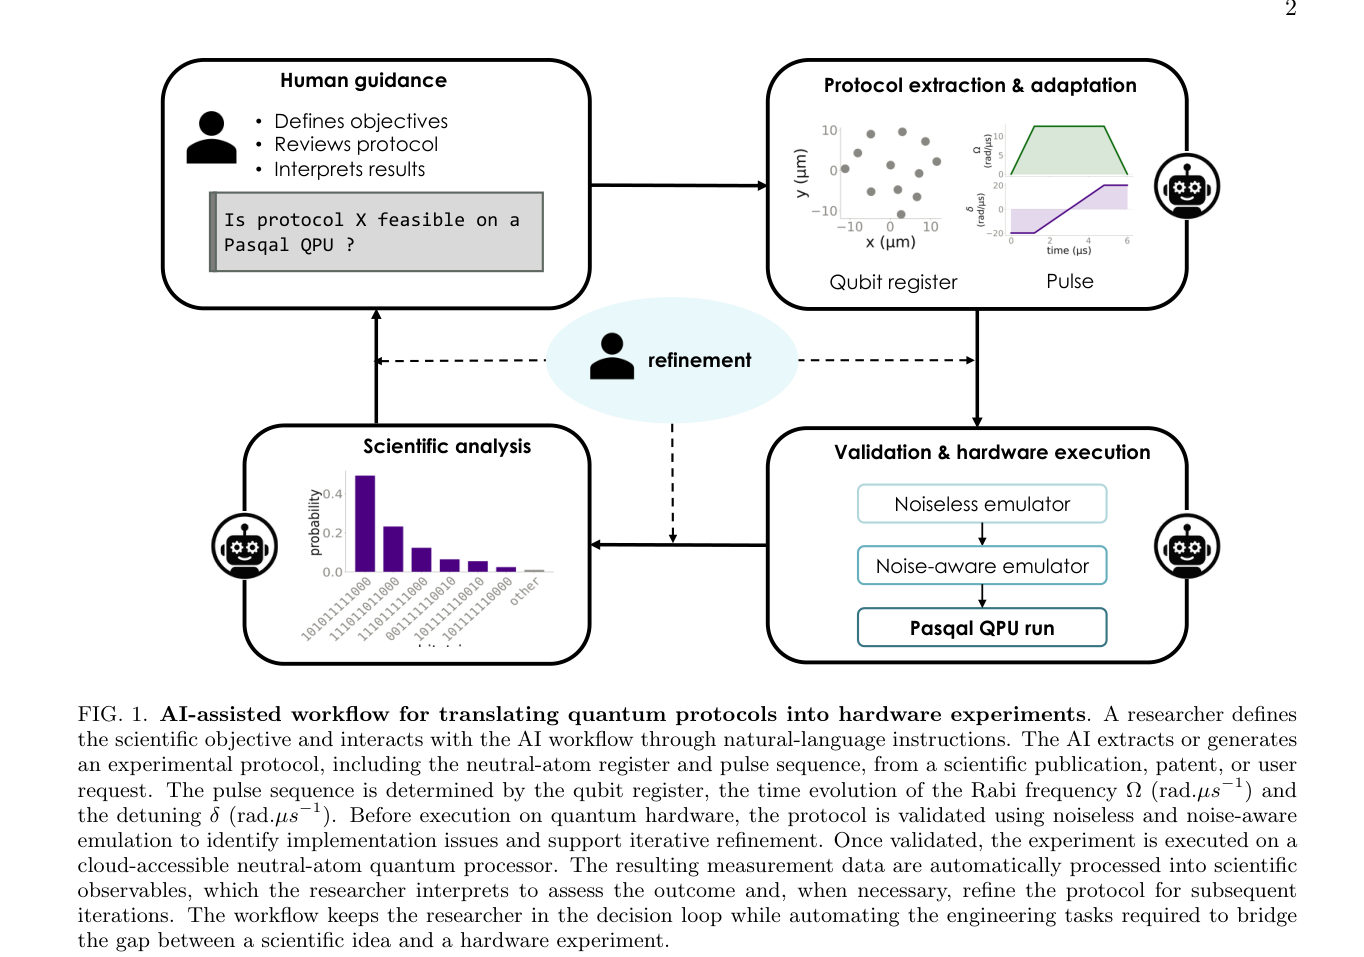
智能体工作流全景:文献/专利 → 规约 → 无噪声+含噪声仿真 → QPU 执行 → 科学分析,人类在环(图源:Dalyac 2026 Fig. 1)
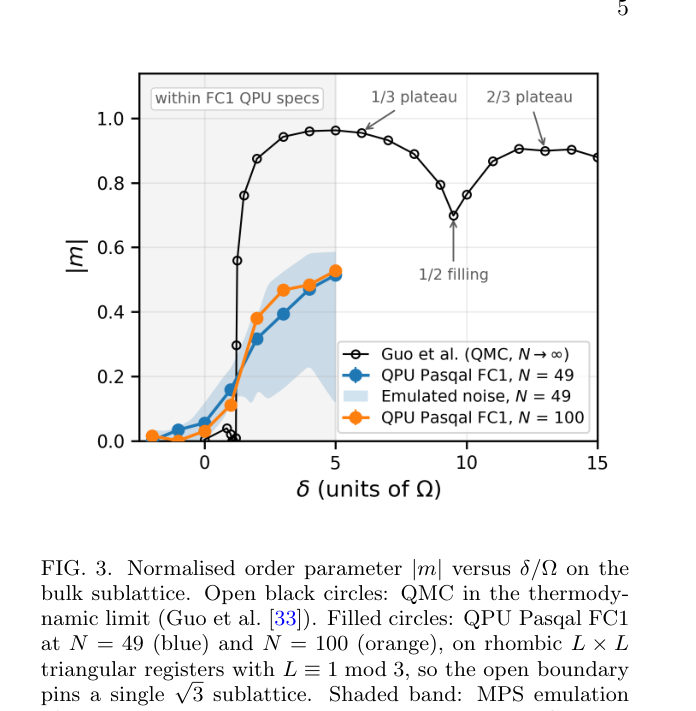
三角晶格 1/3 平台的序参量 |m| 对 δ/Ω:QMC、QPU 与含噪 MPS 包络对比(图源:Dalyac 2026 Fig. 3)
从三个案例中可提炼出可复用的工程经验:
- 规约化工件是安全的交互边界:研究者的每条自然语言指令都被保留为可积累的领域知识,后续实验从”既有 know-how”而非从零推理出发;
- 故障恢复可以托付:智能体有稳定复现的”好习惯”(检查点、错误日志、异常处理),QPU 暂停、任务报错等基础设施故障均未使战役脱轨,多设备数小时战役得以在最少监督下运行;
- 高级科学决策仍属人类:换环形寄存器、扩展到第二台 QPU、选择相称寄存器尺寸等提升结果的”高层科学动作”均来自研究者——人类在环不是妥协,而是当前能力的真实边界 Dalyac 2026。
实验结果与对比
三个案例的关键数字横向对比:
| 案例 | 来源类型 | 人类消息/轮次 | 关键结果 |
|---|---|---|---|
| A:Kibble–Zurek Z2 | 期刊论文 | 3 条消息 + <1 小时上线 | vs 原文 3.9;保参量达理想值 71% |
| B:阻挫三角晶格 | 理论论文 | 43 轮交互 | 1/3 平台可见;1/2 勉强可行;2/3 不可行 |
| C:图着色 | 专利 | 多轮(含管线返工) | 全部 10 例精确;75 例平均差距 0.84 |
案例 C 的量化表现:在密度 0.35、 的随机单位圆盘图上(、共 75 例),经典 DSATUR 色数稳定在 4–5;QPU 在 的全部 10 例达到精确色数(平均差距 ), 时差距至多 ,全库不超过 2、总平均 0.84 Dalyac 2026。
语料层面,第二个轻量智能体对 633 篇里德堡阵列 arXiv 理论论文做可行性筛查(107 篇因 PDF 不可读或信息不足未分类,526 篇完成分类) Dalyac 2026:
| 分类(按缺失硬件能力) | 论文数 | 占比 |
|---|---|---|
| 当下可实现 | 225 | 42.8% |
| 少量适配即可实现 | 33 | 6.3% |
| 需要 XY 型相互作用 | 141 | 26.8% |
| 需要局部寻址 | 87 | 16.5% |
| 规模过大() | 17 | 3.2% |
| 需要脉冲中测量 | 9 | 1.7% |
| 需要读出基旋转 | 5 | 1.0% |
| 规约确实欠明确(under-specified) | 9 | 1.7% |
即约半数(258 篇,49.0%)已发表论文可在现役 QPU 上直接开展实验。作者强调,“可实现”不等于”开箱即用”:得到有意义的实验信号仍需把每个协议适配到具体器件特性、并挑选在硬件噪声下依然稳健的观测量——智能体大幅压缩这部分工程量,而实验设计与结果解读中的科学判断仍不可替代。不可实现的论文中,XY 相互作用与局部寻址合计约占 85%(分别指向碱土原子与核自旋量子比特的自旋交换能力与受限寻址的升级),为未来硬件设计给出定量的需求侧优先级 Dalyac 2026。
这项工作的核心观察是运营瓶颈的转移:智能体在协调软件工具、导航器件接口、生成实验方面已被证明高效,其短板集中于选择有物理意义的观测量、识别隐蔽的科学假设、判断实验信号是否真正支持物理结论——工程环节不再与研究者争夺注意力后,假设提出、批判性评估与数据解读的角色反而更加关键。往上游看,结构化规约还指向科学可复现性:复现一篇量子实验往往要重建大量未写进论文的隐性工程知识,而可执行规约让出版物从静态描述演化为可系统重访、验证与扩展的”可执行科学工件”,随硬件与软件平台演进而被重新实例化和再验证 Dalyac 2026。
与其他概念的关系
- 工作流的执行端就是Pulser 脉冲设计平台与云端 QPU;协议中”寄存器 + 轮廓”的物理本体是里德堡阻塞与里德堡模拟优化与 MIS(案例 C 的独立集剥离即后者的原生原语)。
- 编译环节可嫁接 ARGON、电路即博弈等自动化编译器;评测与可视化由编译器公平评测与可视化支撑。
- “约半数文献可实现”的结论对中性原子硬件全景与大规模阵列与连续运行的路线图是直接的需求侧证据:XY 相互作用(碱土原子与核自旋量子比特)与局部寻址是当前最大短板。
- 需要脉冲中测量的 9 篇论文对应中电路测量与非破坏读出能力;噪声感知仿真的建模科目(退相干、泄漏、串扰)与误差预算与真实建模同构。
- 语料筛查本身是一种平台级中性原子基准测试:它度量的是”文献 ↔ 硬件”的覆盖函数,而非单点性能指标。
参考文献
- C. Dalyac, A. Dauphin, L. Henriet, C. Jurczak, “Lowering the implementation barrier of neutral-atom quantum computing with agentic workflows”, arXiv:2607.25834 (2026). NA136 · arXiv:2607.25834
- H. Silvério, S. Grijalva, C. Dalyac, L. Leclerc, P. J. Karalekas, et al., “Pulser: An open-source package for the design of pulse sequences in programmable neutral-atom arrays”, Quantum 6, 629 (2022). NA177
- A. Keesling, A. Omran, H. Levine, et al., “Quantum Kibble–Zurek mechanism and critical dynamics on a programmable Rydberg simulator”, Nature 568, 207 (2019)(NA136 案例A 的复现对象,见其文献 [32]).
- S. Guo et al., “Order-by-disorder and emergent Kosterlitz–Thouless phase in a triangular Rydberg array”, arXiv:2302.08963 (2023)(NA136 案例B 的来源论文,见其文献 [33]).