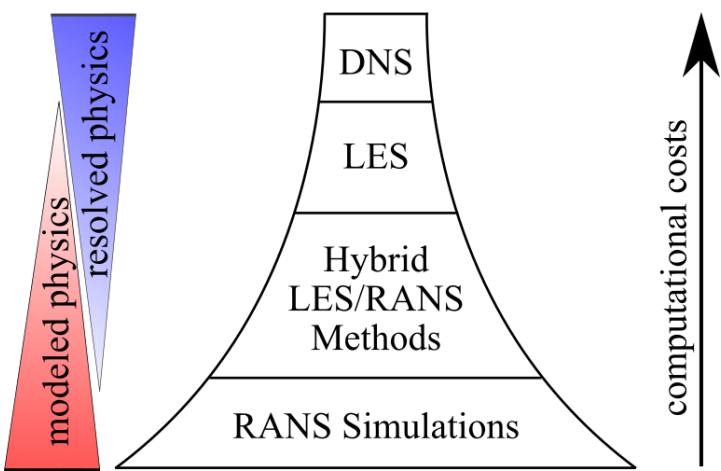
湍流模拟按”解析多少、建模多少”分三级:直接数值模拟(DNS)解析全部尺度、大涡模拟(LES)解析大涡并建模亚格子、雷诺平均(RANS)建模全部脉动。三级的成本相差多个数量级,而最高一级(DNS)的成本按 标度——这正是量子 CFD 全部动机的物理根源。
DNS 成本 Re³ 的完整推导
推导只需要 Kolmogorov 1941 理论的两个结果(量纲分析见 kolmogorov-cascade):能量通量 ,耗散尺度 。
第一步:尺度分离。
第二步:网格数。 三维 DNS 每个方向至少分辨 (每波长若干点,常数吸收进大 ):
第三步:时间步数。 显式格式的 CFL 条件(见 finite-difference-method)要求 。由 Kolmogorov 尺度的速度 ,
统计稳态需模拟数个大涡翻转时间 ,故
合计: 。
Exascale 边界
意味着每提高一个数量级的 ,成本涨三个数量级。典型基准:翼型尺度 时 ,已经要动用整个 Exascale 系统跑单个工况;全尺寸飞机()的 在经典硬件上可望不可即。Sanavio-Succi 用同一笔账给出量子存储视角: 只需 个逻辑量子比特( 约 80 个)——但要立刻补上读完、态制备与时间推进的代价,完整讨论见 turbulence-complexity 与 quantum-advantage-debateSanavio & Succi 2024 (IntechOpen)。工业界的量子路线图已把与 Exascale 经典 CFD 的性能对标作为可行性标尺Syamlal et al. 2024 (AIAA)(见 resource-estimation)。
LES 与 RANS:工程的三级台阶
LES:空间滤波把速度分成解析的大涡与建模的亚格子(SGS)应力,最经典的是 Smagorinsky 涡粘模型 。网格只须分辨含能尺度,外流 LES 成本仍随 以接近线性的幂增长,但壁面分辨湍流边界层需要网格雷诺数 ,高 时壁面占主导成本,催生 wall-modeled LES。
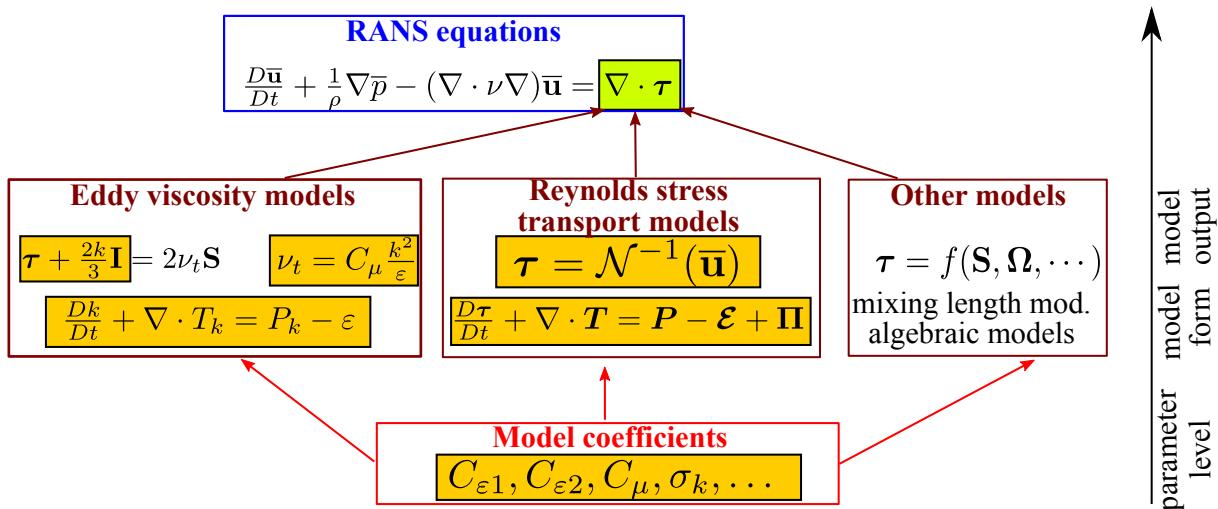
RANS:对 NS 做雷诺平均 ,得到含 Reynolds 应力 的平均方程(推导见 ml-turbulence-closure),用涡粘假设(Boussinesq)与 -、--SST、Spalart-Allmaras 等模型封闭。成本与稳态层流同量级,是工程设计的主力——代价是模型的的经验性与不确定性(系统综述见Xiao & Cinnella 2019 (Prog. Aerosp. Sci.))。
混合 RANS-LES(DES 等):边界层用 RANS、分离区用 LES,介于两者之间(上图层级的中段)。
量子 CFD 落在哪一级
量子提案的现实坐标几乎都在低 的 DNS 侧:Taylor-Green 涡、方腔、Poiseuille(见 classical-benchmarks)。原因在物理与算法两端:低 时 NS 接近线性、Carleman 截断收敛(见 carleman-qlbm);而湍流的宽谱与统计平均需求会同时放大输入输出与测量成本(见 io-problem、readout-strategies)。量子侧的湍流时间序列与生成式路线见 quantum-reservoir-computing、quantum-generative-models 与 tensor-network-fluids。