量子最优控制(quantum optimal control, QOC)把”如何设计激光/微波波形”写成一个数学问题:在给定控制通道与硬件约束下,最小化一个关于控制场 的目标泛函 ;GRAPE、Krotov、CRAB、GOAT 等算法只是对这个泛函求极小的不同路线。
问题背景
中性原子平台给出的原生控制量是随时间变化的激光 Rabi 频率 、失谐 与相位 :硬件(AOM、AWG、微波源)决定了它们的峰值、带宽与边沿能否实现,而阻塞 CZ 门、多比特阻塞门等任务则要求这些波形在有限时间内把一批初态精确地送到目标态。“手动调脉冲”在两原子、单通道时或许可行,一旦要求 99.9% 以上的保真度、并行执行或考虑真实噪声,就必须把波形设计交给系统化的优化框架 Koch 2022。
QOC 框架回答四个问题:用什么模型描述系统(含耗散与噪声)、允许哪些控制通道、优化什么(目标泛函)、怎么求极小(算法)。欧洲战略综述将其总结为从”理论波形”到”进入实验”的完整链条,并强调约束建模与闭环标定是理论落地的核心瓶颈 Koch 2022。
理论模型
双线性控制系统与可控性
一个典型闭环量子控制系统在漂移哈密顿量(drift Hamiltonian,如原子自由哈密顿量与里德堡相互作用)之外,由若干控制哈密顿量及其时变幅度驱动:
控制以”状态线性、控制线性”的方式进入,故称双线性控制系统(bilinear control system)。对中性原子, 对应 、、 及寻址光束等通道 Koch 2022。系统是否”万能可控”(能生成任意 门)由李代数秩条件判定:漂移与控制哈密顿量的所有迭代对易子张成的李代数须等于 。可控性只保证解存在,不保证该解落在实验允许的波形类内——后者正是最优控制要解决的。
目标泛函
优化问题写成
其中 是末时刻泛函(门误差或态转移误差), 是对流量的惩罚(正比于 ,即不让解跑偏得太远),可选的 编码带宽、幅度、平滑性等实验约束 Goerz 2019。在 Krotov 的经典表述中,泛函分为 三部分,末态项 与通过伴随态(adjoint state) 耦合的辅助项 Werschnik 2007。
对状态转移任务,最直接的末时泛函是逆保真度
对量子门任务,常用对 个逻辑基输入态取实部平均
若允许任意全局相位,可改用 ;若连矩阵元的相位都不在乎,则用 。选择哪一种”保真度”直接决定优化出的门在局域等价类中的位置,需与门相位与局域等价中的两比特相位 分析配套 Müller 2022。
开放系统:Liouville 空间中的优化
当中间态散射、里德堡衰减或激光噪声不可忽略时,演化由 GKLS(Lindblad 型)主方程描述,优化对象从态矢量换成密度算符,泛函在 Liouville 空间中定义。对”把给定初态送到目标态”的任务,
其中 是受控动力学映射;对幺正门任务,则对所有 个 Liouville 基算符检查 与 的 Hilbert–Schmidt 重合 Koch 2016。在 Liouville 空间中做梯度优化的代价是维度从 涨到 ,这是开放系统优化更贵的根源。把 ensemble 平均、灵敏度惩罚或最坏情形误差写进 ,即得到鲁棒最优控制的各类目标。
梯度与变分结构
把运动方程以拉格朗日乘子(伴随态 )并入泛函后,极值条件 给出场更新方向
这是绝大多数梯度类算法的公共内核;不同算法的差别只在于”何时、以何种顺序用哪个场传播 与 ” Goerz 2019。
方法与实现:四大路线
按”更新方式”与”是否用梯度”两个坐标,主流算法分为四族 Koch 2022:
| 方法 | 波形参数化 | 梯度 | 更新方式 | 收敛保证 |
|---|---|---|---|---|
| GRAPE | 分段常数 | 有(解析) | 并发(concurrent) | 无(L-BFGS 后经验上近单调) |
| Krotov(详见专条) | 时间连续场 | 有(一阶) | 顺序(sequential) | 连续极限下单调收敛 |
| CRAB/DCRAB | 截断随机基, 个参数 | 无(直接搜索) | 逐变量/超迭代 | 无,但假陷阱可被”换基底”逃离 |
| GOAT(详见专条) | 解析函数 + 参数 | 有(前向模式) | 任意梯度搜索 | 无 |
梯度法的优势是精度高、可处理任意泛函(代价是数值成本与实现复杂度);无梯度法易于嵌入实验约束、天然适配闭环,但精度受参数化限制 Koch 2022。四个家族并非互斥:CRAB 的少参数 ansatz 可以配 GOAT 的梯度,也可以作为 Krotov 的初值——“少参数预优化 + 梯度精修”的两阶段方案已被系统研究 Goerz 2015。
实现层面的公共组件包括:时间传播器(Odeint、split-operator、Krylov 子空间)、梯度计算(伴随态法或自动微分)、以及把控制链路响应 放进传播(优化 而非命令波形)。公开软件覆盖各路线:Krotov 方法的 Python 包 Goerz 2019、远程闭环的 RedCRAB Müller 2022、面向里德堡阵列的 Pulser 等。
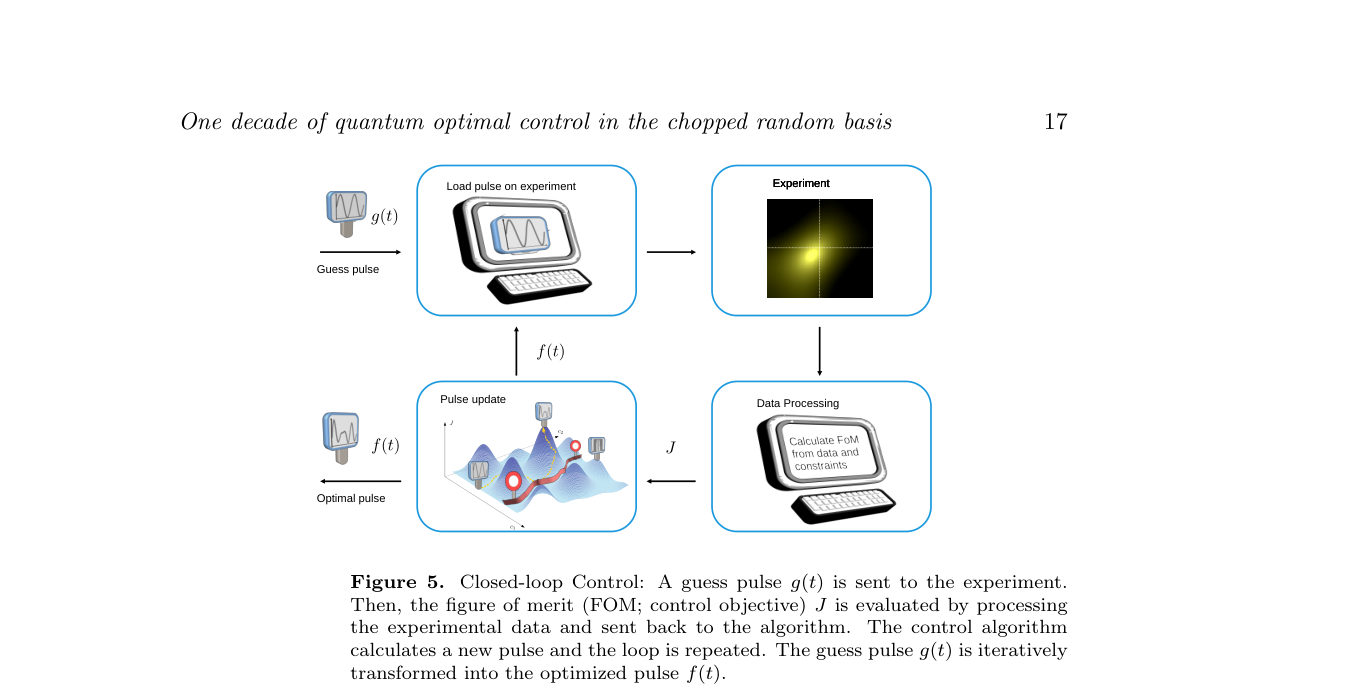
QOC 闭环优化流程示意:猜测脉冲→实验/仿真→测量目标泛函 J→更新脉冲的反馈回路(图源:Müller 2022 Fig. 5)
参数与量级
| 量 | 典型值 | 来源 |
|---|---|---|
| 参数直接搜索优化的里德堡 CZ 门(模型) | 未优化 → 优化后 (含运动约束约 ) | Müller 2014 |
| Gaussian 参数化里德堡相位门 | (现实参数), 需改进装置 | Müller 2022 |
| CRAB 单脉冲优化参数数 | 个即可达 误差 | Caneva 2011 |
| RedCRAB 远程闭环(BEC 制备基准) | 次迭代优于传统方法 | Müller 2022 |
| GOAT 超导 CZ 校准开销 | 16 个脉冲参数,多数实例 次保真度测量 | Machnes 2018 |
| 开放系统优化的维度代价 | Liouville 空间 ( 为逻辑子空间维度) | Koch 2016 |
与其他概念的关系
- 框架在”怎么求梯度”上的两条经典路线分别是 GRAPE(并发、分段常数)与 Krotov/GOAT(顺序单调收敛 / 解析参数前向梯度)。
- CRAB/DCRAB 是”少参数 + 无梯度”路线,也是闭环实验与远程优化(RedCRAB)的主力。
- 把误差窗口、噪声谱写进目标泛函即 鲁棒最优控制;把实验反馈写进回路即 门标定闭环。
- 框架服务于具体的门设计:阻塞 CZ 门、Toffoli/CCZ 门与 奇偶相位门都可以在统一泛函下优化。
- 解析整形(解析整形脉冲、ORMD/ARMD)可视为”参数化选得好、无需重优化”的特例;误差物理依据见 误差预算与真实建模,理论可达的时间下界见 量子速度极限。
- 作为替代范式,强化学习量子控制用无模型搜索取代梯度,但优化目标仍是同一类 。
参考文献
- C. P. Koch, U. Boscain, T. Calarco, et al., “Quantum optimal control in quantum technologies. Strategic report on current status, visions and goals for research in Europe”, EPJ Quantum Technology 9, 19 (2022). NA007 · DOI 10.1140/epjqt/s40507-022-00138-x
- J. Werschnik, E. K. U. Gross, “Quantum optimal control theory”, J. Phys. B 40 (2007). Werschnik 2007 · DOI 10.1088/0953-4075/40/18/r01
- C. P. Koch, “Controlling open quantum systems: tools, achievements, and limitations”, J. Phys.: Condens. Matter 28, 213001 (2016). Koch 2016 · DOI 10.1088/0953-8984/28/21/213001
- S. J. Glaser, U. Boscain, T. Calarco, et al., “Training Schrödinger’s cat: quantum optimal control”, Eur. Phys. J. D (2015). · DOI 10.1140/epjd/e2015-60464-1
- M. H. Goerz, F. Basilewitsch, F. Gago-Encinas, et al., “Krotov: A Python implementation of Krotov’s method for quantum optimal control”, SciPost Phys. 7, 080 (2019). Goerz 2019 · DOI 10.21468/SciPostPhys.7.6.080
- M. M. Müller, R. S. Said, F. Jelezko, T. Calarco, S. Montangero, “One decade of quantum optimal control in the chopped random basis”, Rep. Prog. Phys. (2022). NA006 · DOI 10.1088/1361-6633/ac723c
- M. H. Goerz, K. B. Whaley, C. P. Koch, “Hybrid optimization schemes for quantum control”, EPJ Quantum Technology 2, 21 (2015). Goerz 2015 · DOI 10.1140/epjqt/s40507-015-0034-0