问题背景
中性原子单比特门面临一个两难:微波相干性极好却无法衍射极限以下寻址;聚焦光可寻址却带来光移噪声与自发散射。双光子 Raman 过程是经典出路——两束频率差等于超精细分裂的光场,通过虚激发态相干耦合两个超精细态,Rabi 频率可达 MHz 量级且远失谐使散射可控。但传统实现各有痛点:两台相位锁定激光要求光学相位的长期稳定;“相位调制 + 干涉滤除载波”的方案则对干涉仪漂移敏感。
Levine 等提出的色散方案绕开了这两者:单束激光经电光调制器(EOM)做相位调制,再从一片高色散的啁啾布拉格光栅(chirped Bragg grating, CBG)反射。色散元件改变边带间的相对相位,把相消干涉变成相干干涉,输出即振幅调制场 Levine 2022。整个过程无源、无干涉臂、可承受高功率——这正是大规模阵列需要的驱动源形态。
理论模型
Raman 耦合与散射的权衡
失谐 的双光子场在两个基态间产生有效耦合(中间态绝热消去)
故 Rabi 频率 、散射 :提高失谐抑制散射必须以更高光功率为代价。NA071 用”散射限定可执行 脉冲数”定义相干度量来量化这一权衡 Levine 2022。
相位调制 → 振幅调制
相位调制深度 的场展开为边带级数
载波 与 边带 的拍频项因相位对称而相消,直接探测不到 处的振幅调制。让色散元件附加二次谱相位(群延迟色散 ),边带相对相位被重新排布,把相消变成相干,产生有效 Raman 驱动 Levine 2022
最优工作点在 Bessel 函数极大处 。实际 EOM 调制深度受限(),于是要求 ,即极大的色散:。作为对照,普通光纤只有 (需要数公里),传统啁啾布拉格镜单次反射也只有 ——只有体(volumetric)CBG 能一步到位。
三种 Raman 方案的取舍
| 方案 | 思路 | 弱点 |
|---|---|---|
| 双激光拍频 | 两台相位锁定激光,频差 | 需要光学锁相,长期相位漂移敏感 |
| 相位调制 + 干涉滤除 | EOM 产生边带,干涉法滤掉载波重加权 | 依赖干涉仪,对准与漂移敏感 |
| 色散(CBG) | 色散改变边带相位,PM→AM | 需要 量级的色散元件 |
色散方案在 NA071 的对比中兼得最高的相干度量(同样 Rabi 频率下可执行的 脉冲数)与无源稳定性——它不经过任何干涉滤除,从根上免除了干涉臂失锁这一类故障模式 Levine 2022。
方法与实现
CBG 全局 Raman 系统:300 原子、2 MHz、散射 < 2×10⁻⁴
NA071 的系统:Toptica TA Pro 锥形放大器输出 、 自由运转激光 → EOM 以 (Rb 时钟跃迁 ,)做相位调制 → 体 CBG 反射(配套拾取镜与 CBG 同转台共置,保证各调谐角下的返射条件;CBG 带宽 内总反射率高)→ 圆偏振全球照明。在 光镊阵列( 个 )上测得阵列全局 Rabi 频率 ,光子散射误差每 脉冲 Levine 2022。
散射率的独立测量:施加 后串接最多 256 个 脉冲(CPMG 序列),观测到散射导致的 型衰减, 常数为 个脉冲,给出散射限定的 脉冲保真度下界 。空闲相干方面,Ramsey (受镊子中不同振动态微分光移弥散限制),用 XY16-256 动力学解耦序列延长到 Levine 2022。Raman 驱动相位进入门相位记账的方式见门相位与局域等价。
多尺度混合扫描器:把 SLM 的慢变成 AOD 的快
Raman 光束要”既能画任意图样、又能快速换图样”。空间光调制器(SLM)可作全息图任意寻址、还能整形光束与校正像差,但液晶 SLM 刷新率通常 (DMD 可达 却只有二进制振幅调制,衍射效率 );声光偏转器(AOD)转换单次只需 量级,但多频驱动会产生 的交叉伪光点且各衍射级带不同频移。Graham、Oh 与 Saffman 提出混合扫描器:把 SLM 分成 个分区,AOD 只负责在分区之间快速跳转,SLM 整帧刷新率被摊薄 倍 Graham 2023:
- 构型 1(SLM 分区覆盖全阵列):SLM 被两个 2D AOD 三明治夹持,AOD A 把光送到目标分区、AOD B 补偿动量。平均转换时间 。以 1000×1000 像素 SLM、 转换时间与时间带宽积 575 的 2D AOD 计: 阵列配 分区平均转换率 (爆发率 ); 阵列配 分区为 ;
- 构型 2(SLM 只管子阵列,AOD C 平移子阵列):SLM 无需整帧刷新,平均转换更快—— 阵列( 分区、 子阵列)达 , 阵列仍有 。
相对单用 SLM,寻址速率提升数十到数百倍。AOD 多频驱动的频移对共振跃迁敏感,但对微分 Stark 移 门、GHz 失谐 Raman 门无碍,也可在双光子两臂用等大反号的频移抵消;用多频驱动 AOD C 还能把同一图样复制到阵列多个区域——恰好匹配逻辑比特初始化与综合征提取这类”到处做同一件事”的场景 Graham 2023。子阵列式寻址对编译调度的约束见受限寻址的分解与调度。
从全局驱动到可扩展寻址
两条工作线是互补的:CBG 色散系统解决”驱动光本身够不够快、够不够相干”,混合扫描器解决”光斑图样能不能又多又快地切换”。NA071 明确指出该方案可直接与局部寻址光学集成,用于中性原子与离子系统的单比特高保真操作;NA079 则从器件层面给出具体的光路与分区策略,并预期现有技术可支撑 捕获位点的阵列。两者合起来,构成大规模超精细 qubit 阵列”驱动源—寻址链路”的完整参考设计。
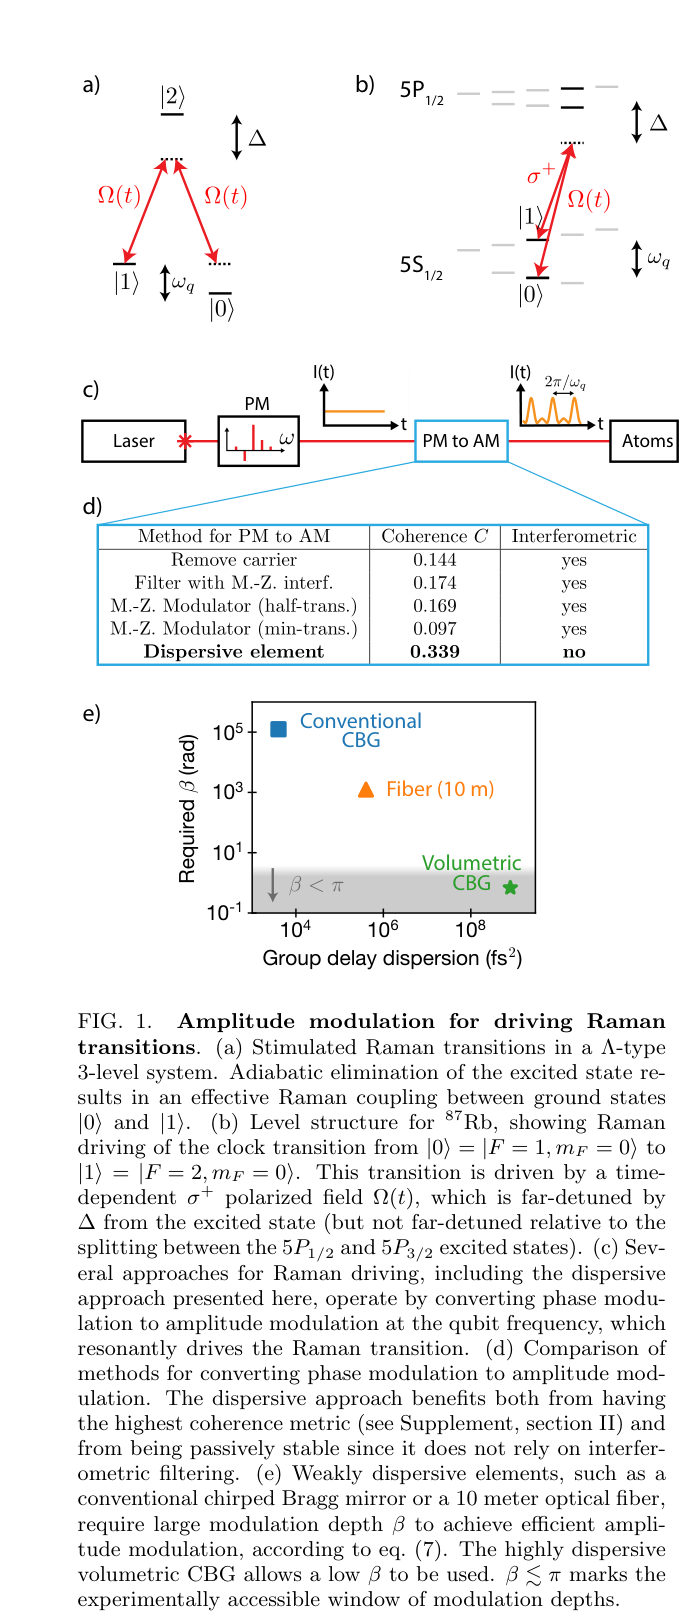
相位调制 + CBG 色散转换原理与 Raman 激光系统光路(EOM、CBG、拾取镜)(图源:Levine 2022 Fig. 1)
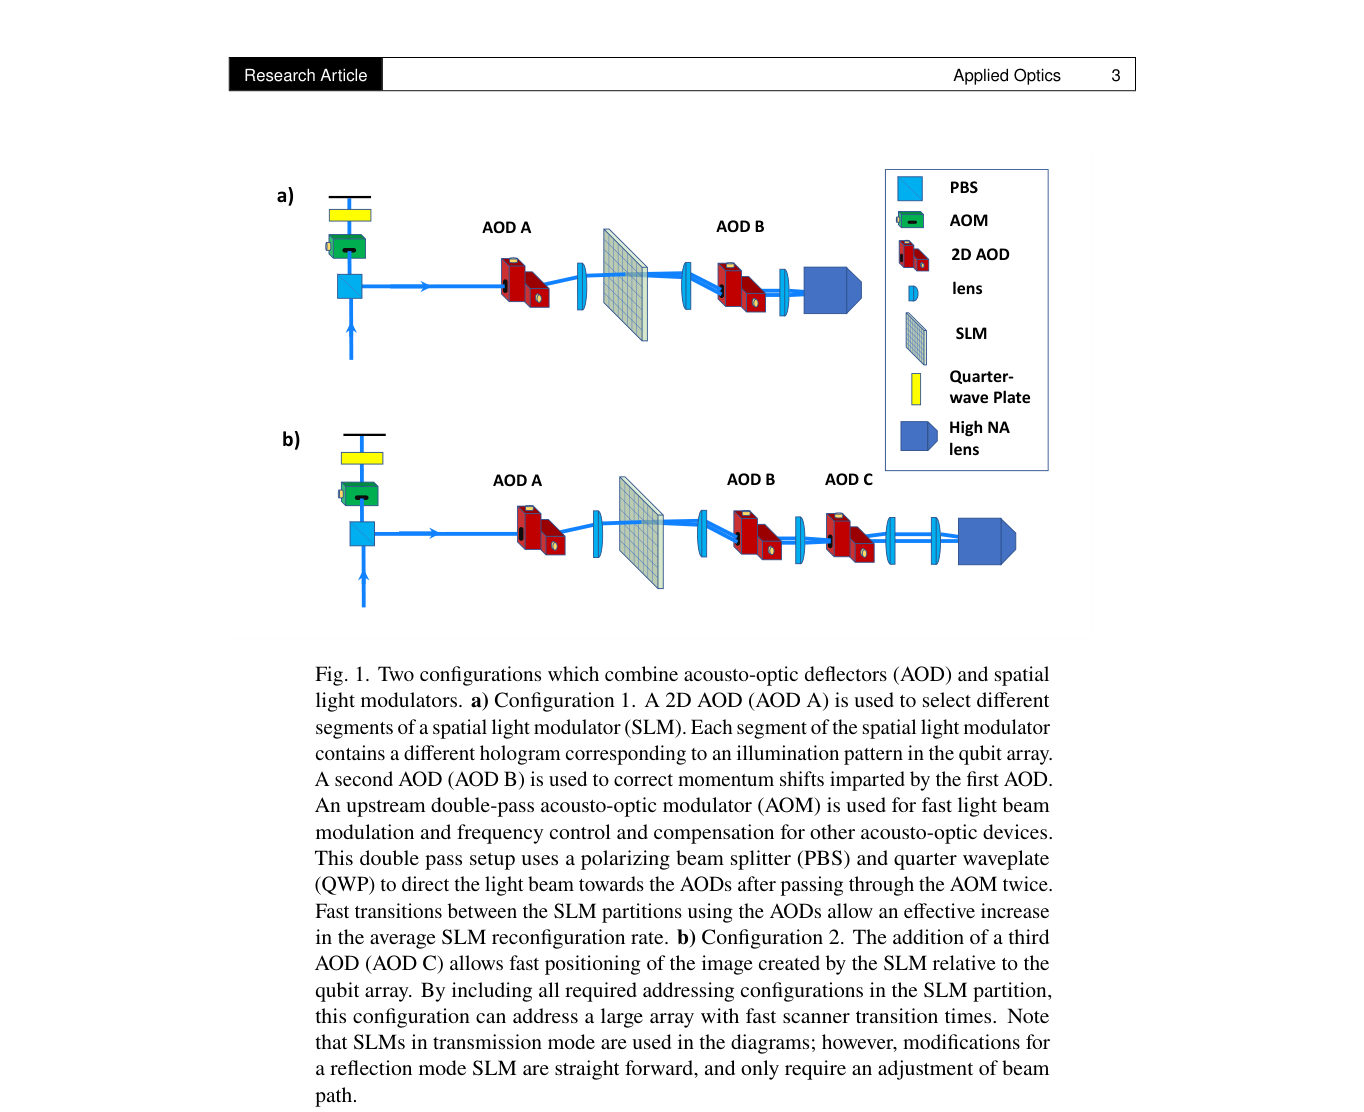
AOD+SLM 混合扫描器两种构型示意(图源:Graham 2023 Fig. 1)
参数与量级
| 量 | 典型值 | 来源 |
|---|---|---|
| 全局 Raman Rabi 频率 | ( 原子阵列) | Levine 2022 |
| 散射误差 | 每 脉冲(下界保真度 ) | Levine 2022 |
| CPMG 散射衰减常数 | 个 脉冲 | Levine 2022 |
| 空闲相干 | ;XY16-256 延长至 | Levine 2022 |
| 所需色散 | (对比光纤 ) | Levine 2022 |
| 混合扫描器(构型 1) | 阵列:平均 ,爆发 | Graham 2023 |
| 混合扫描器(构型 2) | 400 阵列:平均 ;27889 阵列: | Graham 2023 |
| AOD/SLM 参数 | AOD 转换 、TBW ;SLM 像素 | Graham 2023 |
与其他概念的关系
- Raman 通道是中性原子单比特门三条驱动路线中可寻址性最好的一条;它与微波全局门、Stark 相位门的分工见该条。
- Raman 光(或 Raman 光移)也用于里德堡双光子激发,为阻塞 CZ 门提供单比特旋转层;门序列里的相位记账见门相位与局域等价。
- 混合扫描器的子阵列/分区寻址模式直接塑造编译层的约束模型,见受限寻址的分解与调度与FPQA 计算模型与能力边界;对需要处处相同操作的场景(如逻辑比特综合征提取)见中电路测量与非破坏读出与大规模阵列与连续运行。
- 阵列阱本身(光镊/魔强度陷阱)与 Raman 光移噪声的相互作用见光镊阵列与魔强度陷阱;平台全景与规模预期见中性原子量子计算硬件全景。
参考文献
- H. Levine, D. Bluvstein, A. Keesling, T. T. Wang, S. Ebadi, G. Semeghini, A. Omran, M. Greiner, V. Vuletić, M. D. Lukin, “Dispersive optical systems for scalable Raman driving of hyperfine qubits”, Phys. Rev. A 105, 032618 (2022). NA071 · DOI 10.1103/PhysRevA.105.032618 · arXiv:2110.14645
- T. M. Graham, E. Oh, M. Saffman, “Multiscale architecture for fast optical addressing and control of large-scale qubit arrays”, Appl. Opt. (2023). NA079 · DOI 10.1364/AO.484367 · arXiv:2212.12428