泊松方程 是 CFD 线性代数的心脏:不可压求解器的每一步压力投影、静电场计算、扩散方程的隐式步都落在它身上(见projection-method)。Cao、Papageorgiou、Petras、Traub 与 Kais 在 2013 年给出第一个电路级量子泊松求解器Cao et al. 2013 (NJP),同年 Clader 等提出SPAI 预条件方案Clader et al. 2013 (PRL),二者共同奠定了”泊松方程是量子线性求解的最佳入口”这一共识;NISQ 时代 vqls 又把它变成真机演示的标准算例(见nisq-experiments)。
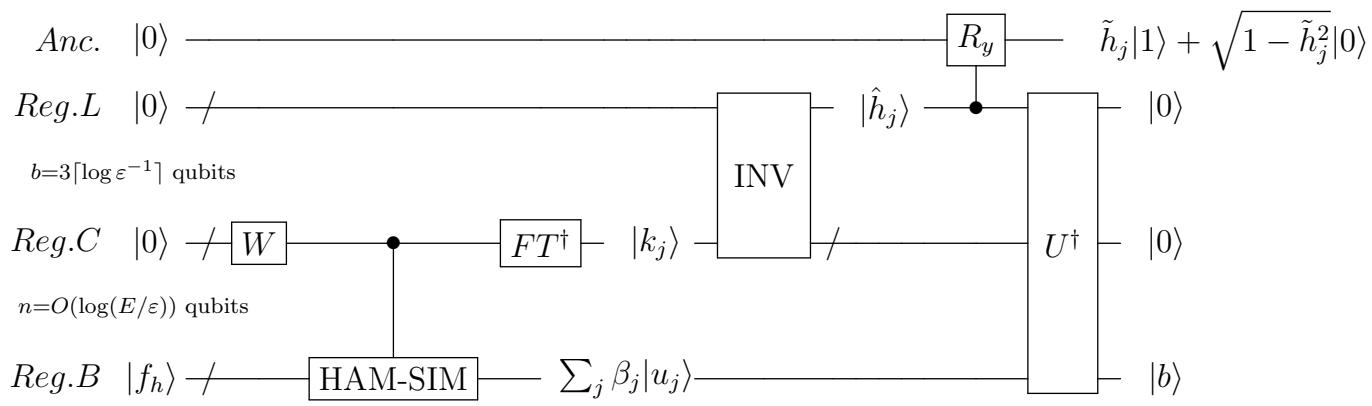
为什么泊松是量子内核
三个原因。其一,结构已知:规则网格上差分离散的 Laplacian 是稀疏、对称、正定的 Toeplitz 型矩阵,谱显式可解——量子相位估计可以精确”看到”它的特征基。其二,读出友好:泊松问题的自然输出常是单个泛函(总电荷、截面通量、压力场对速度的投影),避开了全场重构。其三,成本占比高:投影法中泊松求解占整个时间步的主要耗时,加速它才有系统性收益。Cao 等在论文引言中直接把计算流体动力学列为首要应用场景Cao et al. 2013 (NJP)。
Cao 等的显式线路设计
考虑单位立方体上 维泊松方程,网格步长 、Dirichlet 边界。一维情形用中心差分离散,得到 三对角阵
它由正弦变换对角化:,,特征值 。 维 Laplacian 用 点模板(三维即 7 点)离散后是 Kronecker 和 ——于是多维特征模是各维正弦模(周期边界下为平面波)的乘积,特征值是各维特征值之和。这带来两个量子红利:
- Hamiltonian 模拟 等于 个一维模块 的张量积,每个由(逆)QFT/正弦变换夹一个对角相位实现,成本 门();
- 相位估计寄存器读出的多维特征值可由 位近似恢复,特征值近似误差 。
其余步骤按 HHL 模板:对特征值寄存器做 Newton 迭代电路计算 (初值 , 区间内二次收敛),再做受控 旋转把 写进幅度,最后逆相位估计并后选择成功分支Cao et al. 2013 (NJP)。
复杂度:量子比特数 、量子门数 ——对 近线性、对精度多对数。条件数 与 无关( 刻画网格精度与解误差的换算),重复次数 保证成功率。经典最坏情形成本必须 (维数灾难),量子算法因此在高维泊松上取得对维数的指数优势;低维时优势让位于读出成本Cao et al. 2013 (NJP)。
Clader 预条件:SPAI 稀疏近似逆
HHL 三大落地障碍(态制备、读出、病态)中,Clader–Jacobs–Sprouse 给出系统性对策:解预条件系统 ,其中 是稀疏近似逆(sparse approximate inverse, SPAI)——对 的每列独立解小型最小二乘问题 (带稀疏约束),只需局部 oracle 访问,且 保持稀疏可模拟。谱半径论证给出条件数圆盘界: 时
读出端用辅助寄存器测量 + 幅度估计把 依赖从平方降到一次,整体复杂度 。作为首个 HHL 端到端应用,他们计算了 FEM 离散的二维电磁散射截面——与 CFD 气动力系数同属”单标量泛函读出”Clader et al. 2013 (PRL)。这条预条件路线在块编码时代由 Rolls-Royce 的工程分析延续(见quantum-multigrid)。
变分泊松与真机演示
容错线路的现实替代是 vqls:拟设 制备 ,最小化 (有效哈密顿量 ),其可操作终止条件 给出解精度保证;Rigetti 硬件上验证到 系统Bravo-Prieto et al. 2019 (arXiv)。泊松方程因 可分解为少量 Pauli 项而成为变分真机演示的首选——Ali–Kabel 与 Govindugari 等的真机实验(保真度结论从悲观到乐观不等)见nisq-experiments。Song 等更进一步把 VQLS 泊松内核嵌进完整的不可压 NS 求解器(经典非线性步 + 量子压力泊松),并用多重网格预条件改善变分地貌Song et al. 2024 (arXiv)(见quantum-navier-stokes)。
与经典多重网格的对比
经典 CFD 对泊松方程的默认答案是多重网格: 总工作量、无病态之虞(见multigrid)。量子路线的 polylog 查询优势要兑现,必须跨过三道坎—— 制备、 增长(预条件或量子多重网格,见quantum-multigrid)、以及读出:只要需要全场的 , 次测量立即抹平指数优势。因此诚实的结论是:量子泊松求解器的高价值场景是”高维 + 只读泛函”——例如参数化设计空间中的多次求值或高维相空间扩散,而不是替代二维方腔里的多重网格。